

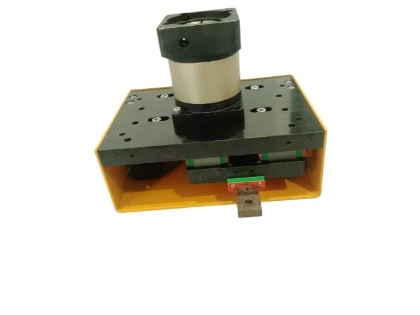
Izgradnja 3-osnih kartezijanskih portala sa standardiziranim linearnim modulima: inženjerski izračun korak po korak
Kartezijanski portalni robot s 3 osi kreće se duž ortogonalnih X/Y/Z linearnih osi putem modularnih linearnih modula, pretvarajući rotacijsko servo gibanje u linearno pozicioniranje. Ovaj članak kvantificira opterećenja momenta konzole, usklađivanje servo inercije, otklon grede i usmjeravanje kabela kako bi se zadržala ponovljivost pozicioniranja unutar ±0,005 mm i vrijeme ciklusa ispod 0,8 s za PPU stanice sklopa releja.
Dinamičko opterećenje momentom: konzolno okretanje, nagib, skretanje na nosaču Z-osi
Konzolna montaža na Y poprečnu gredu stvara tri rotacijska momenta na kolicima Z-osi:
- Nagib (Mp): moment savijanja od okomitog pomaka korisnog tereta
-
Skretanje (My): Horizontalni moment uvijanja od bočnog pomaknutog opterećenja
-
Roll (Mr): Torzija oko uzdužne osi linearne vodilice.
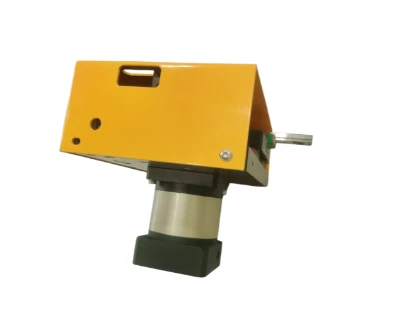
3-osni manipulator
Izračun linearnog modula kartezijanskog robota|Yangning
Kontrolni popis inženjerskih proračuna
- Izmjerite visinu pomaka nosivosti CG iznad površine nosača
- Izračunajte dinamički moment pod maksimalnim ubrzanjem (0,5 g)
Preuzmite detaljne 3D CAD (.STEP) modele
Linearni aktuatori, Istražite naše3-osni manipulatorkonfiguriran za relejne PPU ćelije za odabir i postavljanje.
Rješavanje problema Servo Hunting
- Smanjite vrijednost trzaja pri ubrzanju za 20%–30%
- Aktivirajte filtre za suzbijanje vibracija na Panasonicovim servo pogonima
Pravila za dimenzioniranje vučnog lanca i polaganje kabela za sprječavanje loma visoke savitljivosti
- Minimalni polumjer savijanja Veći ili jednak 7× vanjskog promjera kabela; ograničenje slaganja ravnih kabela Manje od ili jednako 6 slojeva
- Rezervirajte 15% dodatne duljine kabela kako biste izbjegli napetost tijekom punog hoda
Usporedna tablica odabira grede
| Profil grede | Maksimalni raspon (mm) | Maksimalna nosivost (kg) | Statički otklon (mm) | Relativni kapitalni izdaci |
|---|---|---|---|---|
| 80×80 ekstruzija | Manje od ili jednako 1200 | 18 | 0.021 | Niska |
| Ekstruzija 100×100 | Manje od ili jednako 1600 | 32 | 0.017 | srednje |
| 120×120 armirana greda | Manje od ili jednako 2200 | 55 | 0.012 | visoko |
Zatražite simulaciju ciklusa linije ključ u ruke za vaše nacrte dijelova. Dobijte potpuni popis za odabir odabira zahtjeva za ponudu i dokument o prihvaćanju FAT-a od našeg inženjerskog tima. Pregledajte naš cijeli portfelj proizvoda naproizvoda.


